Расчёт электропривода якорно-швартового механизма

Министерство транспорта Российской федерации
Служба речного флота
Новосибирская Государственная академия водного транспорта Омский филиал
Проект защищен
Оценка
Подпись
Дата
Расчетно-пояснительная
Записка
К курсовому проекту
По дисциплине: ЭЛЕКТРОПРИВОДОВ РУЛЕВЫХ
УСТРОЙСТВ И ЯКОРНО-ШВАРТОВНЫХ МЕХАНИЗМОВ
Тема: РАСЧЕТ ЭЛЕКТРОПРИВОДА ЯКОРНО-ШВАРТОВНОГО МЕХАНИЗМА
180404.КП.САЭП.08.12 ПЗ
Руководитель: Студент:
ЭМ – 41у
Ученая степень (курс, шифр)
Селиванов П.П. Моисеев К.В.
Ф.И.О. Ф.И.О.
Омск 2008
Лист
№ докум.
Подпись
Дата
Лист
1
180404.КП.САЭП.08.12 ПЗ
ЗАДАНИЕ В№12
Тип судна: П;
Класс по регистру: О;
Длина, L (м): 96;
Ширина, В (м): 12;
Высота борта, Н (м): 4,3;
Осадка, Т (м): 2,4;
Длина I дека, l1 (м): 85;
Ширина I дека, b1 (м): 11;
Высота I дека, h1 (м): 2,2;
Длина II дека, l2 (м): 82;
Ширина II дека, b2 (м): 10;
Высота II дека, h2 (м): 2,2;
Длина III дека, l3 (м): 78;
Ширина III дека, b3 (м): 9,5;
Высота III дека, h3 (м): 2,2;
Водоизмещение, V (т): 1473;
Скорость хода, υ (км/ч): 20;
Тип якорно – швартовного механизма: Брашпиль;
Швартовный канат: Пеньковый;
Напряжение сети, U (В): 380;
Род тока: переменный трехфазный;
Система управления: контакторная;
Дистанционная отдача якоря: нет.
СОДЕРЖАНИЕ
Изм.
Лист
№ докум.
Подпись
Дата
Лист
2
180404.КП.САЭП.08.12 ПЗ
1. ВЫБОР ЯКОРНО-ШВАРТОВНОГО МЕХАНИЗМА.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
3
180404.КП.САЭП.08.12 ПЗ
1.1 Определяем якорную характеристику (характеристику снабжения)
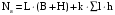
(1.1)
L – длина судна, м;
B – ширина судна, м;
T – осадка судна, м;
H – высота борта, м;
l1 – длина надстройки первого дека (яруса);
h1 – высота надстройки первого дека (яруса);
l2 – длина надстройки второго дека;
h2 – ширина надстройки второго дека и т.д.;
k = 1
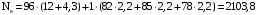 .
1.2 Исходя из величины якорной характеристики, типа судна и его класса по Регистру, в соответствии требований Речного Регистра, выбираем число якорей, суммарную массу якорей и суммарную длину якорной цепи.
Число якорей: 2;
Суммарная масса якорей: 2150 кГ;
Суммарная длина цепей: 225 м.
1.3. В зависимости от веса якоря выбираем калибр якорной цепи.
Масса якоря: 1250 кГ;
Калибр: 34 мм.
1.4 Зная калибр цепи производим выбор якорно-швартовного механизма .
Группа: III;
Расчетная глубина стоянки: 60 м;
Изм.
Лист
№ докум.
Подпись
Дата
Лист
5
180404.КП.САЭП.08.12 ПЗ
Тип шпиля: Б3Р;
Диаметр звездочки: 430 мм;
Удельное тяговое усилие:
с номинальной скоростью: a= 2,3 кгс
с малой скоростью: a`=1,6 кгс

Коэффициент прочности якорной цепи:  .
2. Расчёт мощности электродвигателя якорно-Швартов ных механизмов.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
6
180404.КП.САЭП.08.12 ПЗ
2.1 Предварительный выбор мощности электродвигателя.
2.1.1 Расчетное номинальное тяговое усилие на звездочке
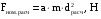
(2.1)
где a – удельное тяговое усилие, МПа;
m – коэффициент прочности якорной цепи;
d – калибр цепи, мм;
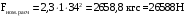 .
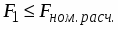
Fном.расч необходимо проверить на соответствие нормам Российского Речного Регистра по формуле:
 ,
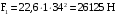

2.1.2 Момент на валу двигателя
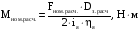
(2.2)
где  , мм – диаметр цепной звёздочки,
iя = 200 – передаточное число от вала двигателя к звёздочке брашпиля;
ηя =0,8 – к.п.д. якорного механизма
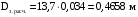
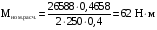
2.1.3 Частота вращения двигателя
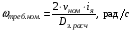 ,
(2.3)
где v – скорость выбирания якорной цепи, м/с;
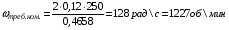
2.1.4 Мощность двигателя
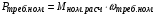 , Вт.

(2.4)
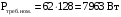
2.1.5 Расчетное тяговое усилие на звёздочке при работе на малой скорости
Изм.
Лист
№ докум.
Подпись
Дата
Лист
7
180404.КП.САЭП.08.12 ПЗ
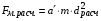 , H
(2.5)
 – удельное тяговое усилие,кгс ;

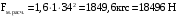
2.1.6 Момент на валу двигателя при работе на малой скорости:
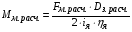 , Н∙м.
(2.6)
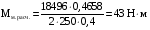
2.1.7 Частота вращения двигателя при работе на малой скорости:
 , рад/с
(2.7)
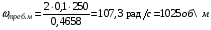
2.1.8 Мощность двигателя при работе на малой скорости:
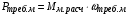 , Вт.
(2.8)
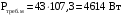
2.1.9 Пусковой момент при работе двигателя на основной скорости:
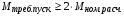
(2.9)
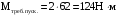
2.1.10 Расчётный момент при выбирании швартовного каната:
 , Н∙м
(2.10)
где Fш – номинальное тяговое усилие на швартовном барабане, Н;
iш = 0,5 iя =125- передаточное число от вала дв-ля к валу швартовного барабана
ηш – к.п.д. швартовного механизма, принимаем ηш = ηя;
ш.н. = номинальная скорость выбирания швартовного каната, м/мин. 0,13 м/с.
 , м;
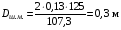
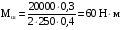
Изм.
Лист
№ докум.
Подпись
Дата
Лист
8
180404.КП.САЭП.08.12 ПЗ
2.1.11 Расчётное тяговое усилие на звёздочке, удерживаемое тормозом:
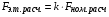 , Н
(2.11)
где k = 2
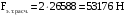
2.1.12 Требуемый тормозной момент тормоза:
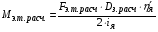 , Н∙м
(2.12)
где  – обратный к.п.д.;
 .

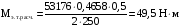
2.1.13 На основании полученных данных выбираем электродвигатель 30-минутного режима на основной частоте вращения серии МАП и записываем все параметры:
Тип двигателя: МАП 422 - 4/8 ОМ1;
Мощность, кВт: 12/8;
Напряжение, В: 380;
Режим работы, мин: 30/30;
Частота вращения, об/мин: 1390/645;
Ток статора номинальный, А: 24,5/21,6,
Ток статора пусковой, А: 142/75;
Момент пусковой, кгс∙м:20/29;
Момент максимальный, кгс∙м:22/30;
Маховой момент с тормозом, Н∙м: 4,91
Маховой момент , кгс∙м2: 100. Cosφ=0.9/0.78
2.2. Построение механической и электромеханической характеристик.
2.2.1. Определяем номинальный момент:

(2.13)
Для четырех - полюсной обмотки:
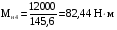
Для восьми - полюсной обмотки:
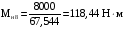
2.2.2. Определяем номинальное скольжение:
Изм.
Лист
№ докум.
Подпись
Дата
Лист
9
180404.КП.САЭП.08.12 ПЗ

(2.14)
 – синхронная скорость вращения двигателя, рад/с;
 – скорость вращения ротора, рад/с;
Для четырех - полюсной обмотки:
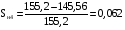
Для восьми - полюсной обмотки:
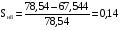
2.2.3. Вычисляем перегрузочную способность двигателя:

(2.15)
Для четырех - полюсной обмотки:

Для восьми - полюсной обмотки:

2.2.4. Определяем критическое скольжение:
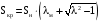
(2.16)
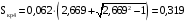
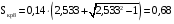
2.2.5. Задаваясь S = 0; 0,01; 0,03; 0,05 и т.д. до Sкр определяем момент M на валу электродвигателя по формуле Клосса:

(2.17)
2.2.6. Построим электромеханической (скоростной) характеристику I=ƒ(S) используя выражение:
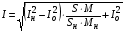
(2.18)
где Iн – номинальный ток, А;
Изм.
Лист
№ докум.
Подпись
Дата
Лист
10
180404.КП.САЭП.08.12 ПЗ
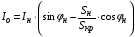 – ток холостого хода, =6,3А.
Расчетные данные сведем в таблицу 1.
На основании полученных данных построим характеристики в программе MATHCAD .
Таблица 1.
S
M, Н∙м
I, А
W,рад/с
0,02
27,478
10
153,9
0,06
79,93
23,8
147,6
0,1
125,6
37,5
141,3
0,18
188,3
61
128,8
0,26
25,47
78,6
116,24
0,34
219,55
90,6
103,6
1
127,4
118,1
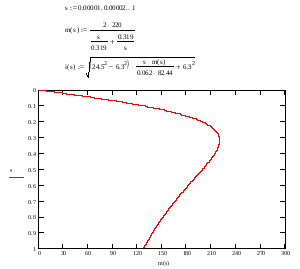
Рис.1. Механические характеристики электродвигателя.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
11
180404.КП.САЭП.08.12 ПЗ
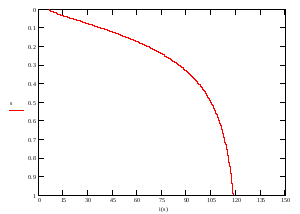
Рис.2. Электромеханическая характеристика.
2.2.7. Проверка электродвигателя на удовлетворение предъявляемым требованиям:
а). номинальный 30-минутный момент электродвигателя на основной частоте вращения для механизмов первой и третьей групп должен быть не менее 0,7 номинального расчетного


и не менее момента при выбирании швартовного каната с номинальным тяговым усилием

82.44 > 60
б). каталоженный пусковой момент электродвигателя на основной частоте вращения должен быть не менее двойного расчётного момента
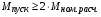
200 > 2∙62
200 > 124
г). момент электромагнитного тормоза

Изм.
Лист
№ докум.
Подпись
Дата
Лист
12
180404.КП.САЭП.08.12 ПЗ
2.3. Выбор тормоза.
Тип тормоза: ТМТ 6;
Тормозной момент, Н∙м, в режиме 30 мин: 75;
Энергия торможения при повторно-кратковременном режиме, Вт: 380;
Время, с:
включения: 0,015;
отключения: 0,013;
Число дисков: 4;
Средний радиус кольца, см: 15,0;
Поверхность кольца, см2: 377;
Ход тормоза начальный, мм: 2,5;
Ход тормоза максимальный, мм: 5;
Число тысяч торможений до смены дисков
при номинальной частоте вращения, об/мин: 80.

3. Проверка выбранного электродвигателя на обеспечение скоростей выбирания якорной цепи
Изм.
Лист
№ докум.
Подпись
Дата
Лист
13
180404.КП.САЭП.08.12 ПЗ
3.1. Расчётные моменты на валу электродвигателя при выбирании якорной цепи, отнесённые к каждому калибру цепи данной модели.
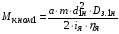 , Н∙м.
(3.1)
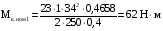 ,
3.2. Номинальные скорости выбирания якорной цепи;
 , м/с
(3.2)
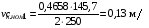
 , м/с
(3.3)
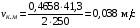
4. Проверка выбранного двигателя по скорости выбирания швартовного каната
Изм.
Лист
№ докум.
Подпись
Дата
Лист
14
180404.КП.САЭП.08.12 ПЗ
4.1. Расчётный момент на валу электродвигателя при выбирании швартовного каната с малой скоростью
Mш.м = 0,75∙Mш , Н∙м
(4.1)
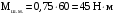
4.2. Тоже наибольшей скоростью (ненагруженного каната)
Mш.б = 0,2 Mш, Н∙м.
(4.2)
Mш.б = 0,2∙60 = 42 Н∙м.
4.3. По характеристикам M = ƒ(S) определяем
nш.м. = 1260 об/мин;
nш.б. = 1340 об/мин;
4.4. Скорости выбирания канатов
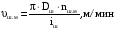
(4.3)
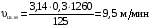
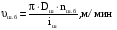
(4.4)
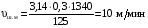
Как видно из расчёта при жесткой механической характеристике двигателя разница в скоростях не значительная.
5. Определение наибольшего усилия в якорных цепях при действии пускового момента двигателя.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
15
180404.КП.САЭП.08.12 ПЗ
5.1 Наибольшее усилие в якорных цепях
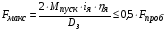
(5.1)
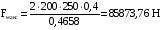


6. Определение скорости травления двигателем цепи наибольшего калибра.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
16
180404.КП.САЭП.08.12 ПЗ
6.1 Расчетная нагрузка на звёздочке при травлении
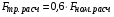 , Н.
(6.1)
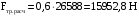 ,
6.2 Расчётный момент на валу двигателя при травлении
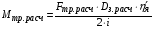 , Н∙м.
(6.2)
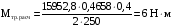
6.3. Частоту вращения определяем по характеристике M = ƒ(S)
ωтр. = 156,3 рад/с
6.4. Скорость травления цепи двигателем

(6.3)
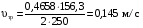
9. Проверка двигателя на обеспечение подъёма 2 якорей с половинной глубины.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
23
180404.КП.САЭП.08.12 ПЗ
9.1 Тяговое усилие в начале подъёма на звездочке.
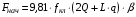 , Н.
(7.1)
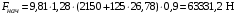
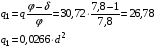 кг/м – масса одного погонного метра цепи с учетомплотности воды.
 =1,28- коэф. трения на клюзе
 =0,9- для пресной воды
9.2 Моменты в начале и конце подъёма
 , Н∙м.
(7.2)
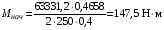
9.3 Усилие в конце подъёма
 , Н.
(7.3)
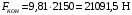
9.4 Моменты в конце подъёма
 , Н∙м
(7.4)
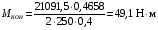
9.5 Определяем частоты вращения ωнач. и ωкон и токи Iнач и Iкон по W=f(S) и I=f(S)
ωнач = 137.7 рад/с;
Изм.
Лист
№ докум.
Подпись
Дата
Лист
24
180404.КП.САЭП.08.12 ПЗ
ωкон = 151.2 рад/с.

9.5 Время подъёма якорей.
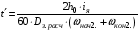 , мин.
(7.5)
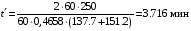
9.6 Строится нагрузочная диаграмма и тахограмма. (см. приложение 1).
9.7 Среднеквадратичный ток
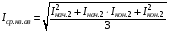 , А
(7.6)
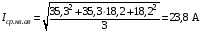
Iср.кв ≤ Iном
23,8 < 24,5
 (7.7)
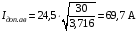
Iср.кв ≤ Iдоп
23,8 < 69,7
Изм.
Лист
№ докум.
Подпись
Дата
Лист
21
180404.КП.САЭП.08.12 ПЗ
8. Проверка двигателя на обеспечение подъёма якоря с полностью вытравленной цепью (аварийный режим)
8.1 Тяговое усилие в начале подъёма якоря висящего на полностью вытравленной цепи
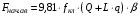 , Н.
(8.1)
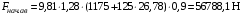
8.2 Усилие в конце подъёма
 , Н.
(8.2)
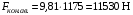
8.3 Моменты в начале и конце подъёма
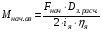 , Н∙м.
(8.3)
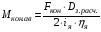 , Н∙м.
(8.4)
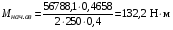
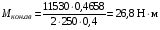
8.4 Определяем частоты вращения ωнач. и ωкон и токи Iнач и Iкон по хар-кам.
ωнач = 140,2 рад/с;
ωкон = 153,8 рад/с.

8.5 Время подъёма якоря.
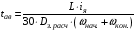 , мин.
(8.5)
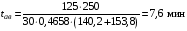
Изм.
Лист
№ докум.
Подпись
Дата
Лист
22
180404.КП.САЭП.08.12 ПЗ
8.6 Строится нагрузочная диаграмма и тахограмма. (см. приложение 2).
8.7 Среднеквадратичный ток
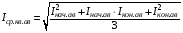 , А
(8.6)
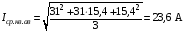
.
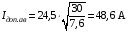 (8.7)
Iср.кв ≤ Iном
23,6 < 24,5
Iср.кв ≤ Iдоп
23,6 < 48,6
8.8 Кроме этого в аварийном режиме шпиля следует проверить двигатель по пусковому моменту:
Mпуск.кат. > 1,5∙Mнач.
200 > 195
7. Проверка двигателя на нагрев
Изм.
Лист
№ докум.
Подпись
Дата
Лист
17
180404.КП.САЭП.08.12 ПЗ
7.1 Длина цепной линии.

(9.1)
где  – усилие на клюзе, Н;
 – сила течения воды, омывающей корпус судна, Н;
 – сила, создаваемая ветровой нагрузкой, Н;
 – расчетная глубина стоянки судна на якоре, м.
 кг/м – масса одного погонного метра цепи с учетом плотности воды.
 , Н
 – коэффициент трения судна о воду.
 – скорость движения воды относительно судна, м/с,

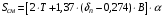 – смоченная поверхность судна,
 .
 и
 – соответственно длина между перпендикулярами, ширина и осадка судна, м.
 – коэффициент полноты водоизмещения. Обычно
 .
V– водоизмещение, м .
 , Н
 – коэффициент удельного давления ветра, кг/;
 скорость ветра, м/с;
 – парусящая поверхность судна, .
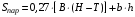
B, H и T – главные размеренные корпуса судна, м.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
18
180404.КП.САЭП.08.12 ПЗ
b, h – ширина и высота надстроек.
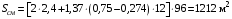
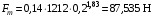
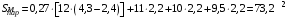
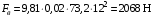
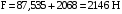
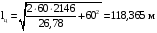
7.2 Длина цепи лежащей на грунте
 , м.
(9.2)
 полная наибольшая длина якорной цепи, м.
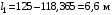
7.3 Длина в метрах цепи, выбираемой при переменном тяговом усилии
 , м
(9.3)
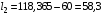 , м
7.4 Усилие на звёздочке при подъёме якоря:
– при подтягивании к месту заложения якоря
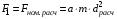 , Н.
– при отрыве якоря от грунта
 , Н.
– в начале подъёма свободно висящего якоря
 , Н.
– при подходе якоря к клюзу
 , Н.

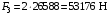
Изм.
Лист
№ докум.
Подпись
Дата
Лист
19
180404.КП.САЭП.08.12 ПЗ

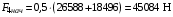
7.5 Моменты для указанных стадий М1; М3; М4нач и М4кон определяют по выше указанным формулам.
 ,Н∙м;
 ,Н∙м;
 ,Н∙м.
 ,Н∙м.

7.6. Частоты вращения и токи определяем по характеристике M=ƒ(S) и I=ƒ(S) на основной частоте вращения
ω1 = 149 рад/с; ω3 = 141,6 рад/с; ω4нач = 144,3рад/с; ω4кон = 152,1 рад/с;
I1 = 18,76А; I3 = 37А; I4нач = 24,2А; I4кон = 13,6А;
7.7. Время подъёма якоря на отдельных стадиях:
 , мин
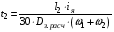 , мин
t3 = стоянка двигателя под током (0,5…1) мин. при (30…60) с.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
20
180404.КП.САЭП.08.12 ПЗ
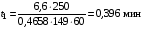
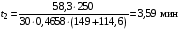

Так как отрыв якоря от грунта осуществляется обычно на тихоходной обмотке, то нужно при проектировании учитывать это обстоятельство.
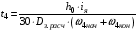 ,
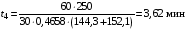
 – общее время подъёма в с.
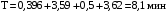
7.8 Строится нагрузочная диаграмма и тахограмма. (см. приложение 3).
7.9 Среднеквадратичный ток двигателя
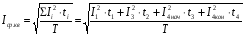
(9.4)
Токи I1; I3; I4нач; I4кон, определяются по электромеханической характеристике, построенной для выбранного двигателя.

Iср.кв ≤ Iном
24,1< 24,5
Iдоп ≥ Iср.кв
где Iдоп = Iном∙ – допустимый ток, А.
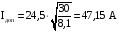

Лист
№ докум.
Подпись
Дата
Лист
25
180404.КП.САЭП.08.12 ПЗ
10. Разработка схемы управления.
При разработке схемы управления следует руководствоваться следующими соображениями:
– при местном управлении и мощности электродвигателя до (10…15) кВт целесообразно применять контроллерную систему управления (контроллеры серий КВ 1000 и КВ 2000), – см. приложение 11, табл.1 и 2.
– при дистанционном управлении, что имеет место очень редкое применение, и при мощности более (10…15) кВт следует применять контакторную систему управления (магнитные контроллеры постоянного тока типа БП и ВП и переменного тока типа БТ и ВТ).
Выбор аппаратуры управления должен производиться по номинальному току с учётом возможной перегрузки и термической устойчивости.
Коммутационная аппаратура силовых цепей должна отвечать следующим условиям:
1) для якорно-швартовных механизмов ток при нагрузке в якорной цепи равной 35·md2, Н не должен быть выше номинального тока аппарата, работающего в длительном режиме. Для определения выполнения этого требования необходимо определить усилие в цепи якоря  , Н и момент на валу двигателя
 , Н.
Затем по построенной электромеханической характеристике при частоте вращения соответствующей Mдв определить ток двигателя;
2) пусковой ток двигателя при работе на характеристике, обеспечивающей отрыв якоря от грунта не должен быть выше 80% расчетного тока включения аппарата. Номинальный ток аппарата в режиме 30-минут при работе на той же характеристике не должен быть ниже 130% номинального тока обмоток электродвигателя в режиме 30-минут;
Изм.
Лист
№ докум.
Подпись
Дата
Лист
26
180404.КП.САЭП.08.12 ПЗ
3) контакты аппарата переменного тока должны допускать протекание тока перегрузки в течение времени
 ,
где Iн60 – номинальный ток аппарата длительного режима, А;
Iст – ток стоянки двигателя, А;
tст – время стоянки двигателя под током, с.
Для якорно-швартовного механизма tст = (30…60) с.
Для защиты обмоток короткозамкнутого асинхронного двигателя от перегрузок применяют тепловые реле типа ТРТ и другие подобные им.
При выборе тепловых реле следует учитывать, что эти реле:
– не должны срабатывать при токе Iнср = 1,1∙Iн двигателя, что гарантирует не срабатывание его при повышении напряжения до 110% номинального;
– должны срабатывать при токе Iср = (1,3…1,4)∙ Iн в течение (10…30) мин;
– должны в нагретом состоянии обеспечить подряд два пуска Iп двигателя без срабатывания;
– должны отключать двигатель при стоянки под током Iст в течение (8…12) с. с холодного состояния.
Эти требования необходимо проверить по ампер-секундной характеристике, теплового реле. (см. приложение 12).
Для защиты двигателей постоянного тока применяют реле типа РЭМ 651 и РЭМ 65, катушки, которых включают последовательно с обмоткой якоря двигателя.
Шкала номинальных токов реле РЭМ 651: 2,5; 5; 10; 25; 50; 100; 150; 300 и 600 А, а реле РЭМ65: 2,5; 5; 10; 15; 50 и 100 А.
В качестве реле напряжения для контроля величины напряжения можно применять реле РЭМ 232, которое отключается при снижении напряжения на катушке до 40% от напряжения срабатывания. Последнее может регулироваться в пределах (60…85)%.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
27
180404.КП.САЭП.08.12 ПЗ
Для контроля наличия напряжения применяются нулевые реле, которыми могут служить то же реле РЭМ 232 (его модификация) с регулировкой на напряжение отключения в пределах (0,08…0,3)∙Uкат,
где Uкат – номинальное напряжение катушки, В.
По требованиям правил Российского Речного Регистра один из якорей должен быть оборудован дистанционной отдачей, из рулевой рубки и устройством замера длины вытравленной цепи. Обычно дистанционной отдачей оборудуется правый якорь.
Дистанционная отдача выполняется открытием ленточного тормоза звёздочки, для чего к приводу тормоза пристраивается пневматический или гидравлический цилиндр. При подаче в цилиндр воздуха (масла) плунжер перемещается и открывает тормоз, благодаря чему звёздочка освобождается и под весом якоря вращается в сторону “травить”. Кроме пневматических и гидравлических находят применение электромагнитные и электродвигательные системы управления тормозом, хотя как показала практика, они менее надёжны и применяются в основном на маломощных якорно-швартовных механизмах. Иногда находит применение дистанционная отдача обоих якорей.
Дистанционный замер длины вытравленной части якорной цепи осуществляют на основе сельсинной или потенциометрической связи, а также с применением электронных схем.
После разработки схемы следует составить краткую инструкцию по эксплуатации и техническому обслуживанию электропривода с приведением характерных неисправностей и методов их устранения, а также мер, направленных на безопасность обслуживания.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
28
180404.КП.САЭП.08.12 ПЗ
ОПИСАНИЕ СХЕМЫ.
На переменном токе в электроприводах брашпилей широко используются двух скоростные двигатели с контроллерным и контакторным пуском. На рисунке изображена принципиальная схема контроллерного управления эл. привода брашпиля с двухскоростным асинхронным двигателем.
Основные элементы схемы: двухскоростной эл. двигатель с кз ротором, кулачковый контроллер на два положения в обе стороны, линейный контактор КЛ, тепловые реле РТ1, РТ2, РТ3, и РТ4, электромагнитный тормоз ТМ, сигнальная лампа ЛБ, аварийная кнопка АК, выключатель ВК.
Схема работает следующим образом. При повороте пакетного выключателя получает питание катушка линейного контактора КЛ , контактор замыкает главные контакты КЛ в цепи статора двигателя и блок – контакт КЛ , шунтирующий контакт К1 контроллера. Схема подготовлена к пуску. Загорается сигнальная лампа ЛБ.
При повороте рукоятки контроллера в положение 1, например выбирать, размыкаются контакты К 2, К 5, К 6,К 7. К 8 контроллера. Двигатель подключается к сети и начинает вращаться в режиме выбирать с малой скоростью. В положении 2 рукоятки останутся замкнутыми контакты К 9, К 10, К 11 контроллера. В результате произойдет переключение фаз статорной обмотки со схемы малой скорости на схему большой скорости. Для перемены направления вращения двигателя и перехода на режим травить рукоятка контроллера поворачивается в обратном по отношению к нулевому положению направлении . В этом случае вместо контактов К 2 и К 5 замкнутся контакты К 3 и К4.Произойдет переключение фаз ( фазы А на фазу С , фазы С на фазу А ), и двигатель изменит направление вращения. Переключение скоростей производится в описанном – в положении 1 рукоятки контроллера замкнутся контакты К6, К7, К8 и обмотка статора будет включена по схеме малой скорости , в положении 2 рукоятки контроллера замкнутся контакты К9, К10, К11, и фазы обмотки статора будут включены по схеме большой скорости.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
29
180404.КП.САЭП.08.12 ПЗ
В схеме предусмотрена защита от перегрузок с помощью тепловых реле и нулевая защита ( от повторного включения ) посредством линейного контактора.
Изм.
Лист
№ докум.
Подпись
Дата
Лист
30
180404.КП.САЭП.08.12 ПЗ
Вешеневский С.Н. Характеристики двигателей в электроприводе. М. Энергия 1977 432с.
Витюк К.Т. и др. Судовые электроустановки и их автоматизация. М. Транспорт. 1977 486с.
ГОСТ 2.722-68; 723-68; (727-68…730-68); 732-68; 742-68; 750-68; 751-68;
755-68; 756-68 – условные обозначения
ГОСТ 761-61 – якоря
ГОСТ 228-79 – пробная нагрузка на якорные цепи
ГОСТ 3083-88 и 30055-93 – канаты
ГОСТ 6345-65 – пробные усилия
ГОСТ 5875-77 – механизмы якорно-швартовные.
ГОСТ 9891-66 – шпили швартовные.
Качаловский М.С. Теория и устройство судов. М. Транспорт 1968 198с.
Краковский И.И. Судовые вспомогательные механизмы. М. Транспорт. 1972 380с.
Константинов. Системы и устройства судов. Л. Судостроение. 1972 352с.
Кузьменков О.П. и др. Методическое пособие по курсовому проектированию Н. 1993 66с.
Лесюков В.А. Теория и устройство судов внутреннего плавания. М. Транспорт. 1974 320с.
Справочник судового электротехника, том2. Судовое электро -оборудование под редакцией Г.И. Китаенко. Л. Судостроение 1980 528с.
Судовые электроприводы. Справочник т.т.1,2 Л. Судостроение 1983
ЧекуновК.А. Судовые электроприводы и электродвижение судов. Л. Судостроение 1969 462с.
Шмаков М.Г. Рулевые устройства судов. М. Транспорт. 1977 280с.

Нравится материал? Поддержи автора!
Ещё документы из категории транспорт :
Чтобы скачать документ, порекомендуйте, пожалуйста, его своим друзьям в любой соц. сети.
После чего кнопка «СКАЧАТЬ» станет доступной!
Кнопочки находятся чуть ниже. Спасибо!
Кнопки:
Скачать документ